机器人ASIMOV 1
简介About
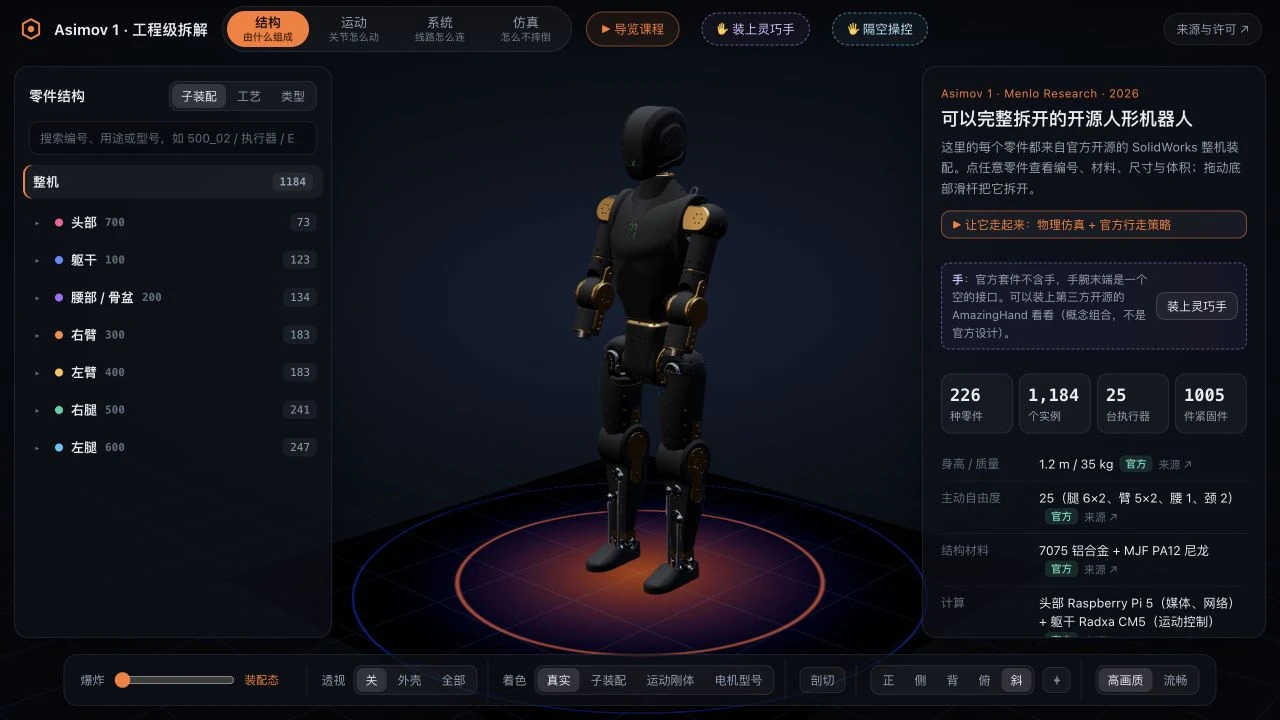
围绕 Menlo Research 的开源人形机器人 Asimov 1,交互查看结构、关节、线路和运动控制闭环。模型来自官方 CAD,行走使用官方策略,摔倒保护与起身使用第三方网络,灵巧手是 AmazingHand 的概念组合。建议用电脑 Chrome 体验;首次需加载较大的模型,仿真和手势识别都在访客浏览器中运行,摄像头画面不上传。资料来源与开源许可可在体验内查看。
亮点Highlights
- 从官方开源 CAD 出发,查看 1,184 个零件实例与关节结构
- 用真实物理和行走策略驱动它,观察受力、平衡与摔倒后的恢复
- 装上开源灵巧手,或主动开启摄像头,用手势探索机器人
信息Info
- 类型
- 机器人与科学Robotics & Science
- 形式
- 网页 · 3D 拆解与物理仿真
- 地址
- robot.shuyanlabs.com(新标签页打开)